Un T-Box è utile solo se può leggere ciò che il veicolo sa. Quasi tutto ciò che la piattaforma telematica riporta — stato di carica, tensioni delle celle, velocità, codici di guasto, flag di impatto — viene raccolto dai bus di bordo tramite il protocollo CAN, e quasi ogni azione remota, dallo sblocco al flash del firmware, torna indietro per lo stesso percorso usando la diagnostica UDS. Questo articolo spiega come i frame CAN si muovono nel veicolo, come il T-Box ascolta senza disturbare il bus e come funziona davvero la sequenza UDS ISO 14229 usata per il flash remoto.
Il Controller Area Network è un bus seriale differenziale multi-master: ogni nodo vede ogni frame e l'arbitraggio tramite identificatore di messaggio fa sì che i frame a priorità più alta conquistino il cavo senza collisioni. Un frame CAN classico porta un identificatore a 11 bit (o esteso a 29 bit), un campo di controllo, fino a 8 byte di dati, un CRC e bit di acknowledge. Il CAN-FD alza il payload a 64 byte e passa a un bit-rate più veloce per la fase dati, necessario alle architetture VE moderne per segnali batteria e ADAS ad alta risoluzione. I ricetrasmettitori CAN del T-Box convertono i segnali PHY differenziali in frame simili a UART per il suo MCU, spesso su due o tre canali bus isolati.
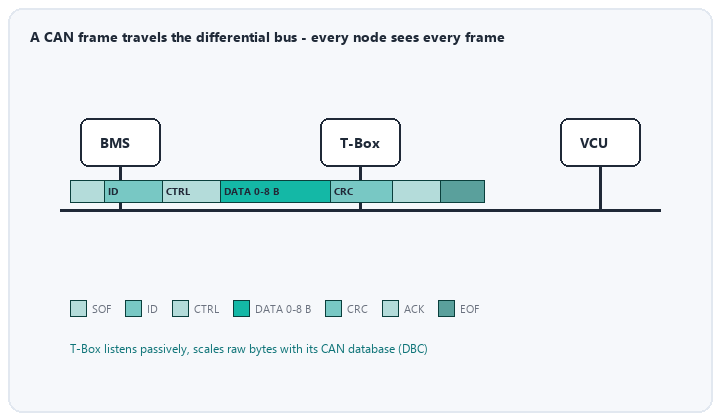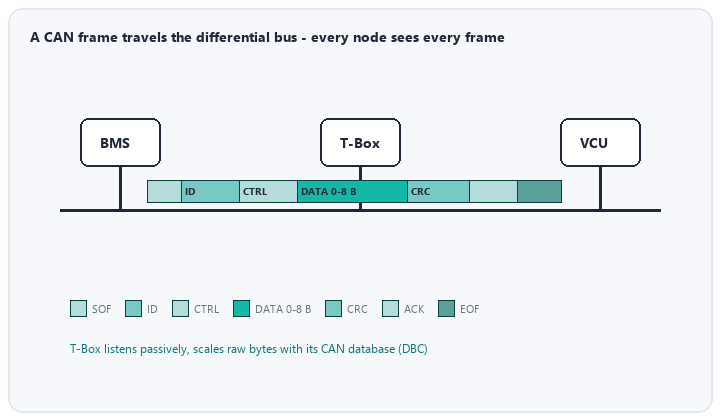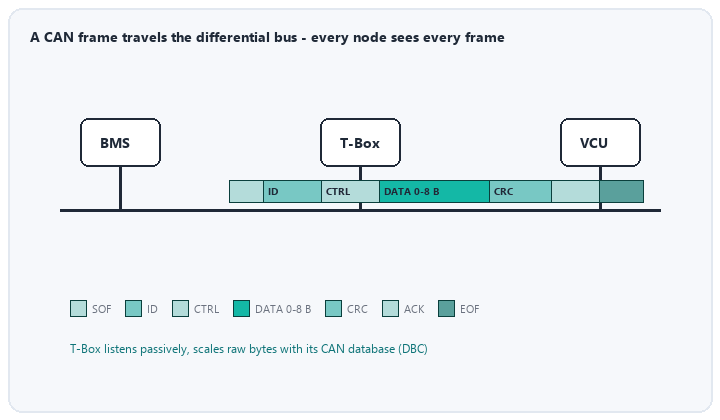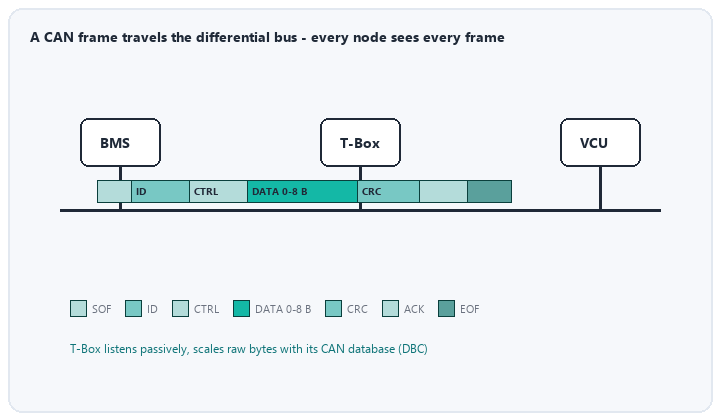
La maggior parte della telemetria è raccolta passivamente: il T-Box si abbona ai frame broadcast periodici — per esempio il BMS che pubblica la tensione del pack ogni 100 ms — scala i byte grezzi usando il database CAN del veicolo (DBC) e vi appone un timestamp sull'ora GNSS. L'ascolto passivo è sicuro perché non aggiunge traffico. Quando la piattaforma ha bisogno di dati che nessuno trasmette, il T-Box diventa un tester diagnostico attivo, inviando richieste rivolte a una ECU specifica e leggendone le risposte. I comandi remoti — precondizionamento dell'abitacolo, chiusura porte — sono impartiti allo stesso modo, protetti da autenticazione e comunicazione di bordo sicura, così un T-Box compromesso non può iniettare frame non autorizzati.
Unified Diagnostic Services è il linguaggio client-server standardizzato tra un tester (qui il T-Box) e le ECU. Ogni servizio ha un identificatore di servizio (SID). I servizi che un ingegnere telematico incontra più spesso sono:
Il download remoto del firmware è il flusso UDS più coreografato. Il T-Box riceve l'immagine via cellulare, la verifica, poi guida la ECU target attraverso una sequenza fissa:
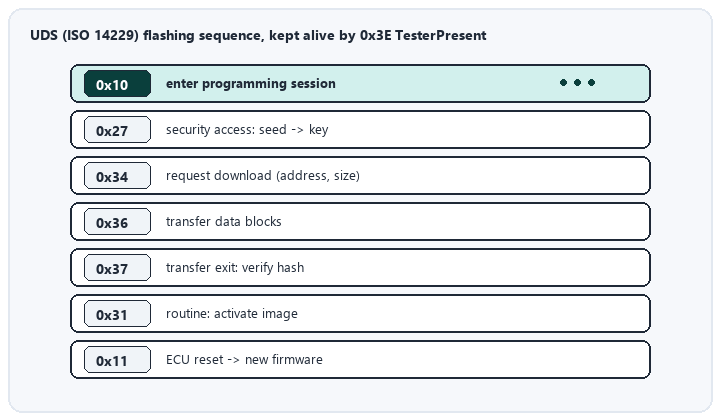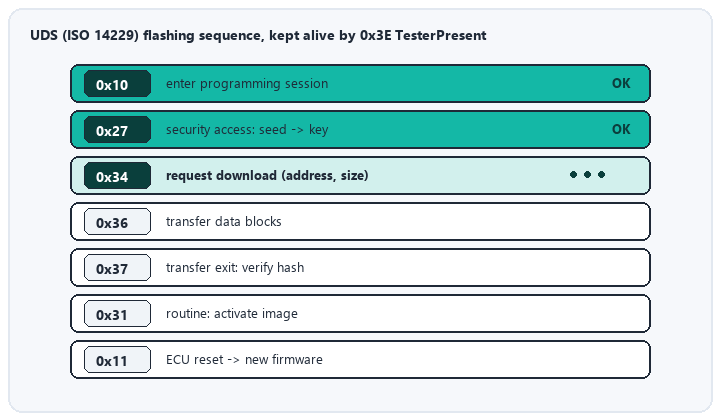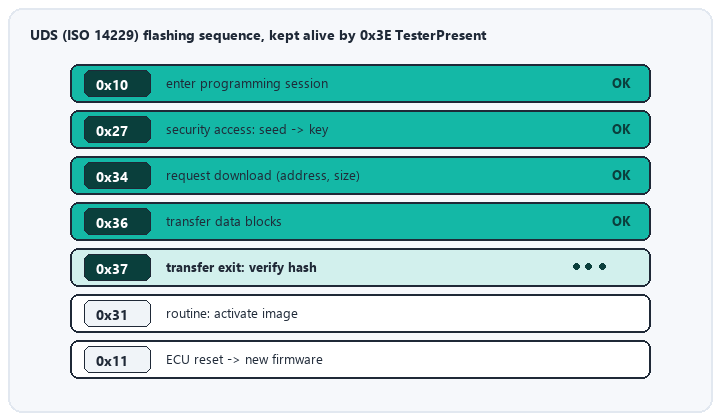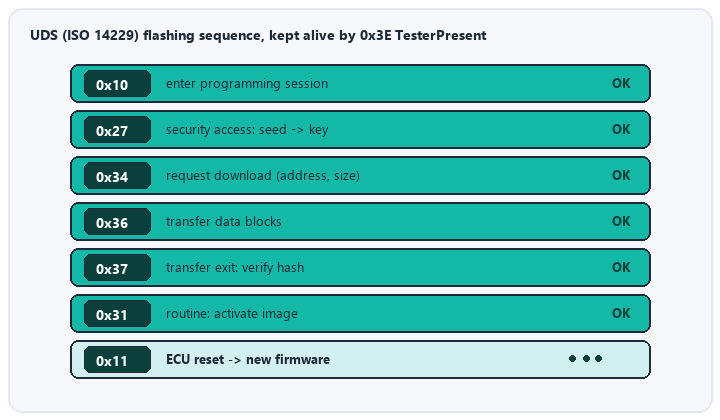
Sulle architetture basate su IP gli stessi servizi girano su DoIP (ISO 13400) via Ethernet automotive; la logica dei servizi è identica, cambia solo il trasporto.
Il carico del bus, i timeout dei messaggi e il risveglio a rete parziale vanno progettati così che la telemetria non affami mai il traffico di sicurezza. Il flash è progettato per essere riprendibile e tollerante alla perdita di alimentazione: una ECU interrotta a metà aggiornamento deve avviarsi nel bootloader e accettare un nuovo trasferimento invece di diventare inutilizzabile. L'indirizzamento funzionale (una richiesta a molte ECU) è riservato a TesterPresent e ai reset coordinati — mai ai servizi di scrittura, dove risposte simultanee andrebbero in collisione. L'uso disciplinato di queste regole separa una piattaforma telematica che aggiorna 100.000 veicoli senza problemi da una che blocca una flotta.
Il flash UDS e il monitoraggio continuo del bus richiedono un'alimentazione del T-Box che non cada mai. Weijiang Power fornisce le celle di backup NiMH e litio ad ampio intervallo di temperatura e i pack personalizzati che tengono in vita le unità telematiche attraverso cicli di accensione, cali di tensione e perdita di alimentazione dovuta all'urto — con binning della resistenza interna abbinato, interconnessioni saldate e documentazione completa trasporto/sicurezza. Inviateci l'architettura della linea e il profilo di corrente nel caso peggiore, e progetteremo l'alimentazione di backup intorno.


